Foram encontradas 923 questões.
Considere um sistema dinâmico cuja entrada u(t) é uma tensão elétrica e a saída y(t) é uma variável de processo em velocidade. Para identificar a dinâmica desse sistema, foi realizado um ensaio em malha aberta, aplicando-se um degrau de amplitude 40 V no instante t = 15 s. A resposta temporal da saída é apresentada na Figura 3.
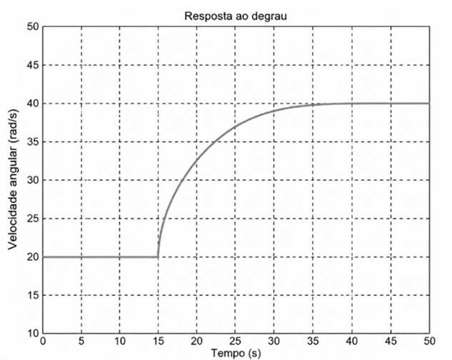
Figura 3 – Resposta ao degrau do sistema.
Considere ainda que:
1) O sistema pode ser representado por um modelo linear de primeira ordem;
2) Observa-se, na Figura 3, que o valor final da saída é de 40 rad/s;
3) O sistema atinge o tempo de assentamento, segundo o critério de 2%, no instante t = 35 s.
Assinale a alternativa que determina a função de transferência em malha aberta que relaciona Y(s) à entrada U(s).
Provas

A Figura 2 apresenta um sistema de controle em malha fechada.
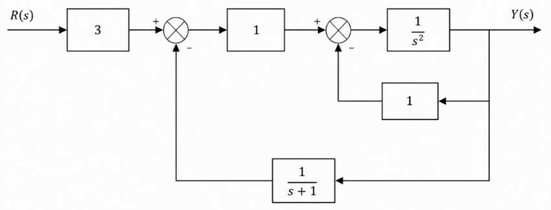
Figura 2 – Diagrama de blocos de um sistema de controle.
Considerando R(s) como o sinal de referência (setpoint) e Y(s) como a saída do sistema, assinale a alternativa que representa corretamente a função de transferência equivalente entre a entrada e a saída do sistema, ou seja, H(s) = Y(s)/R(s).
Provas
Como parte de uma atividade didática sobre cinemática e planejamento de trajetórias, um manipulador planar do tipo RR foi programado para executar um movimento entre dois pontos. O manipulador possui dois elos com comprimentos L1 = 10 cm e L2 = 5 cm. Em determinado instante da trajetória, as juntas encontram-se nas posições θ₁ = 30° e θ₂ = 60°. A posição do efetuador no plano cartesiano é dada por
\( \begin{bmatrix} x \\ y \end{bmatrix} = \begin{bmatrix} L_1 \cos \theta_1 + L_2 \cos(\theta_1 + \theta_2) \\ L_1 \sin \theta_1 + L_2 \sin(\theta_1 + \theta_2) \end{bmatrix} \)
Com base nas informações apresentadas e nos conceitos de cinemática e planejamento de trajetórias, assinale a alternativa correta.
Provas
- Robótica e Automação
- Automação Industrial para Engenharia de Automação
- Redes Industriais para Engenharia de Automação
Para responder à questão, considere a bancada didática apresentada na Figura 1.
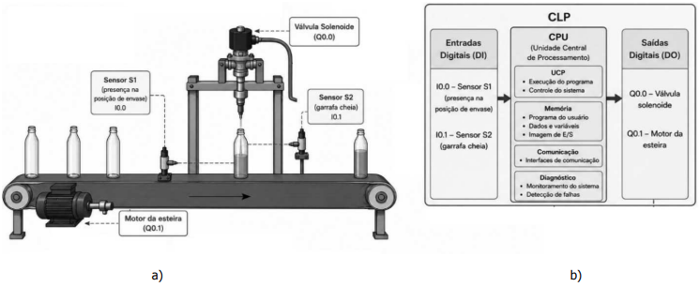
Durante uma atividade prática de Controladores Lógicos Programáveis (CLPs), o professor propõe aos estudantes a modernização da linha automatizada de envase apresentada na Figura 1, com o objetivo de discutir a expansão da arquitetura de um CLP modular e sua integração com dispositivos de automação industrial.
O CLP da bancada didática está equipado apenas com módulos de entradas e saídas digitais, utilizados no controle da válvula solenoide e do motor da esteira. Entretanto, sua arquitetura permite a instalação de módulos adicionais de entradas e saídas, analógicos ou digitais, bem como de interfaces de comunicação compatíveis com a Unidade Central de Processamento (CPU), sem a necessidade de substituí-la.
Para a atividade, os estudantes deverão especificar os recursos necessários para que a modernização da linha atenda simultaneamente aos seguintes requisitos:
● monitorar continuamente o nível do reservatório por meio de um transmissor com sinal de saída analógico de 4–20 mA;
● permitir o ajuste contínuo da velocidade da esteira por meio de um inversor de frequência comandado pelo CLP, utilizando uma interface de comunicação compatível com o padrão físico RS-485;
● disponibilizar informações de produção e operação para um sistema supervisório, sendo a comunicação entre o CLP e o sistema supervisório realizada por meio de uma interface de comunicação compatível com o padrão físico Ethernet.
Com base nas informações da atividade e na arquitetura dos Controladores Lógicos Programáveis (CLPs), assinale a alternativa que apresenta uma solução adequada para atender aos requisitos descritos.
Provas
Para responder à questão, considere a bancada didática apresentada na Figura 1.
● o seguinte funcionamento da bancada didática: i) inicialmente, o motor da esteira (Q0.1) permanece ligado, transportando as garrafas até a posição de envase; ii) quando uma garrafa é detectada pelo sensor S1 (I0.0), o motor da esteira (Q0.1) é desligado e a válvula solenoide (Q0.0) é ligada para iniciar o enchimento da garrafa; iii) a válvula solenoide (Q0.0) permanece ligada enquanto o sensor S2 (I0.1) não detectar que o líquido atingiu o nível especificado; iv) durante esse período, a garrafa permanece parada na posição de envase, mantendo o sensor S1 (I0.0) continuamente acionado; v) quando o sensor S2 (I0.1) detectar que o nível especificado foi atingido, a válvula solenoide (Q0.0) deverá ser desligada e o motor da esteira (Q0.1) deverá ser ligado novamente, transportando a garrafa para a etapa seguinte do processo;
● que as nomencl
● que os sensores S1 e S2 são do tipo PNP, indicando nível lógico 1 apenas quando acionados.
Com base nas informações da atividade e na Figura 1, assinale a alternativa que apresenta uma implementação em linguagem Ladder (LD), conforme a IEC 61131-3, compatível com a lógica de acionamento descrita.
Provas
Disciplina: Engenharia de Automação
Banca: Avança SP
Orgão: Pref. Amparo-SP
Provas
Disciplina: Engenharia de Automação
Banca: Consulplan
Orgão: SAAE Indaiatuba
Em malhas de controle de nível e vazão, a dinâmica do conjunto válvula-tubulação-tanque costuma introduzir atrasos e polos dominantes que reduzem a robustez. Quando se moderniza a instrumentação e a automação, é comum revisar a compensação para melhorar estabilidade e resposta a perturbações (golpes de aríete, variações de demanda). A análise em frequência via Bode permite ajustar margem de fase e largura de banda sem amplificar ruído de medição. Compensadores do tipo avanço/atraso e redes PID equivalentes são aplicados para atender simultaneamente tempo de acomodação e sobressinal. O engenheiro eletricista deve correlacionar polos/zeros inseridos com ganho, fase e atenuação de alta frequência. Diante do exposto, relacione adequadamente as colunas a seguir:
1. Compensador de avanço de fase (lead) do tipo
\( C(s) = K \dfrac{1 + s/\omega_z}{1 + s/\omega_p} , \omega_z < \omega_p \)
com razão \( \alpha = \omega_p/\omega_z > 1 \).
2. Compensador de atraso de fase (lag) do tipo
\( C(s) = K \dfrac{1 + s/\omega_z}{1 + s/\omega_p} , \omega_z > \omega_p \)
com \( \beta = \omega_z/\omega_p > 1 \).
3. Rede que eleva o ganho em baixa frequência (melhora erro estacionário) e quase não altera a fase na vizinhança da frequên- cia de cruzamento \( \omega_c \) quando projetada com polos/zeros bem abaixo de \( \omega_c \).
4. Em um projeto por Bode, deseja-se obter aumento máximo de fase \( \phi_{max} \) em \( \omega_m \)com um lead; para \( \alpha > 1 \):
\( \phi_{max} = \sin^{-1} \left( \dfrac{\alpha - 1}{\alpha + 1} \right) , \omega_m = \sqrt{\omega_z \omega_p} \)
5. Em um lag, o ganho em altas frequências tende a ser aproximadamente \( K/\beta \) em relação ao ganho em baixas frequências, permitindo reduzir o ganho na vizinhança de \( \omega_c \) sem perder ganho DC.
( ) Produz “barriga” positiva de fase e pode aumentar a margem de fase, mas amplifica ruído em alta frequência se \( K \) for elevado.
( ) Se \( \phi_{max} = 30^\circ \), então \( \alpha \) é aproximadamente 3; e o pico de fase ocorre em \( \omega_m = \sqrt{\omega_z \omega_p} \).
( ) É tipicamente usado para aumentar o ganho estático (reduzir erro em regime) mantendo quase inalterada a fase no cru- zamento, desde que polos/zeros estejam bem abaixo de \( \omega_c \).
( ) É caracterizado por \( \omega_z > \omega_p \) e tende a introduzir fase negativa (atraso) na faixa entre \( \omega_p \) e \( \omega_z \).
( ) Apresenta atenuação relativa de magnitude em altas frequências por fator \( \beta \), possibilitando “segurar” o ganho próximo ao cruzamento sem degradar o ganho em CC.
A sequência está correta em
Provas
- Robótica e Automação
- Automação Industrial para Engenharia de Automação
- Redes Industriais para Engenharia de Automação
Provas
- Robótica e Automação
- Automação Industrial para Engenharia de Automação
- Análise e Controle de Sistemas
Em uma estação elevatória de água, um Controlador Lógico Programável (CLP) recebe sinais provenientes de sensores de nível, pressão e vazão, processa essas informações conforme uma programação previamente estabelecida e envia comandos para acionamento de bombas e válvulas. Nesse contexto, qual é a principal função desempenhada pelo CLP no sistema automatizado?
Provas
Disciplina: Engenharia de Automação
Banca: DIRENS Aeronáutica
Orgão: CIAAR
Provas
Caderno Container